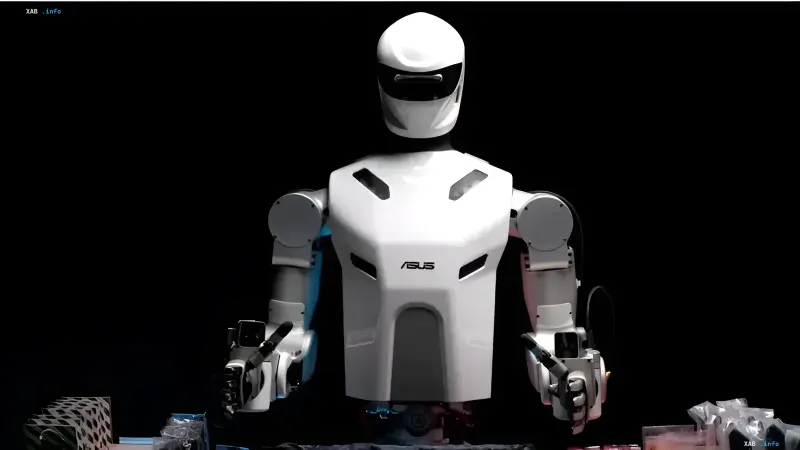
Der taiwanische Konzern Asus hat die Einführung von Gallop bekannt gegeben, seinem ersten humanoiden Roboter, der speziell für Fertigungsprozesse in der Elektronikindustrie entwickelt wurde. Zum Zeitpunkt der Veröffentlichung durchläuft der Roboter Tests in einem Asus-eigenen Werk, wo er lernt, Kartons mit Mainboards zu bestücken. Die Aufgabe, die Gallop in der Anfangsphase erlernt, besteht darin, 15 verschiedene Komponenten in Kartons zu verteilen, bei denen es sich oft um Kleinteile in dünnen, transparenten Plastikverpackungen handelt. Die Dauer eines Arbeitsgangs beträgt etwa 20 Sekunden pro Mainboard; das angestrebte Genauigkeitsziel, das das Unternehmen erreichen will, liegt bei 99,5 % unter Einhaltung der Zeitvorgaben.
Architektur: Vier Software-Steuerungsebenen auf Basis von Nvidia Jetson AGX Thor
Gallop ist ein humanoider Rumpf mit zwei Manipulator-Armen, die auf einem festen Sockel montiert sind. Die Hard- und Softwareplattform des Roboters basiert auf einem Nvidia Jetson AGX Thor-Rechenmodul, das direkt im Inneren des Gehäuses untergebracht ist. Die Softwarearchitektur ist in vier Ebenen unterteilt: Ein Planer analysiert das Umfeld und unterteilt die Aufgabe in eine Sequenz von Aktionen; ein separates Überwachungssystem kontrolliert die Ausführung und überarbeitet bei Bedarf den Plan; eine Fähigkeiten-Ebene steuert Bewegungen, Greifvorgänge und das Platzieren von Objekten; die Steuerungsebene kontrolliert direkt die Hände und Manipulatoren. Zwischen den Ebenen gibt es feste Schnittstellen, was den Austausch von KI-Modellen ermöglicht, ohne den gesamten Roboter neu konstruieren zu müssen.
Training: Von der Beobachtung menschlicher Operatoren zur VR-Steuerung
Der Lernprozess von Gallop kombiniert mehrere Methoden. Zuerst beobachtet der Roboter erfahrene Mitarbeiter, die mit ihrem Einverständnis kleine am Kopf montierte Kameras zur Aufzeichnung der Arbeitsschritte tragen. Anschließend generiert eine Software-Simulation Variationen der aufgezeichneten Aktionen, um das System an unterschiedliche Bedingungen anzupassen. Zusätzlich kann ein Operator mit VR-Brille und Handschuhen den Roboter bei der Arbeit mit denselben Bauteilen und Kameras direkt steuern. Dieser mehrschichtige Trainingsansatz soll laut den Entwicklern die Übertragung von Fähigkeiten auf andere Roboter beschleunigen und die Einarbeitungszeit für autonome Arbeit verkürzen.
Hardware: Eigene Manipulatoren und zugekaufte Komponenten
Asus entwickelt das Gehäuse und die Manipulatoren, einschließlich taktiler Hände und Finger, eigenständig. Motoren und andere Standardkomponenten werden von Drittanbietern bezogen. Im Laufe des nächsten Jahres plant Asus, Gallop mit einer eigenen mehrfingrigen Hand mit Tastsinn auszustatten, ihn auf eine mobile Plattform zu setzen und ihn potenziellen Kunden auf der Computex 2027 zu präsentieren.
Zeitplan: Vom Start 2026 bis zur Markteinführung in der zweiten Jahreshälfte 2028
Das Entwicklungsprogramm für Gallop startete Anfang 2026, also vor weniger als einem Jahr. Pilotprojekte bei Kunden sind für 2027 geplant, eine vollwertige Markteinführung für die zweite Jahreshälfte 2028. Das ursprüngliche Einsatzgebiet ist die Elektronikfertigung, das Unternehmen zieht jedoch in Erwägung, Gallop künftig auch in Krankenhäusern und anderen Dienstleistungsbereichen einzusetzen. Asus betont, dass der Roboter nicht dazu dient, Menschen ihre Arbeitsplätze wegzunehmen, sondern sie von monotonen, routinemäßigen Aufgaben zu befreien, die heute einen erheblichen Teil der Arbeitszeit an Produktionslinien in Anspruch nehmen.