Der Mars verfügt über kein orbitales Netzwerk von Navigationssatelliten, was eine der Haupteinschränkungen für den autonomen Betrieb von Robotik auf seiner Oberfläche darstellt. Ohne ein GPS-Äquivalent können Geräte ihre eigenen Koordinaten in unwegsamem Gelände nicht zuverlässig bestimmen und folglich keine Aktionen innerhalb einer Gruppe koordinieren. Genau dieses Problem wird von einem Team der Universität Würzburg unter der Leitung von Professor für Satellitenkommunikation und Radarsysteme Guido Dietl gelöst. Die Wissenschaftler entwickeln ein Navigationssystem, das es autonomen Roboterschwärmen ermöglicht, ihre Position und Bewegungsrichtung durch die Kombination von Daten aus mehreren unabhängigen Quellen zu berechnen. Nach Ansicht der Entwickler wird die Kombination dieser Messwerte den Maschinen eine ausreichende Genauigkeit für den Betrieb ohne externe Positionierung verleihen. Die Implementierung der Lösung soll schrittweise erfolgen: Zunächst werden die Technologien in Bodenprototypen integriert und in Feldversuchen unter marsähnlichen Bedingungen getestet.
Eine Himmelssternwarte auf Rädern
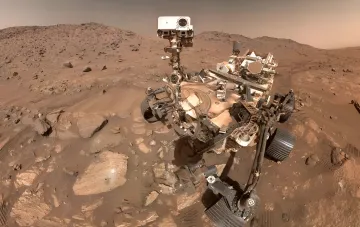
Der zweite Schwerpunkt des Forschungsprogramms ist das Kamerasystem SkyCAM, an dem die Gruppe um den Professor für Raumfahrttechnik Hakan Kayal arbeitet. Das Gerät ist für die automatische Erkennung kurzlebigster atmosphärischer Phänomene — Blitze, Wolkenformationen und Meteore — konzipiert. Das System wird derzeit für die Installation auf dem Mars-Rover Janus angepasst. SkyCAM-Tests sind im Rahmen der analogen Mission AMADEE-27 des Österreichischen Weltraum Forums geplant, die vom 5. bis 18. April 2027 in Portugal stattfindet. Während der Tests beabsichtigen die Wissenschaftler, zwei oder drei Beobachtungsstationen einzurichten, um die Leistung des Systems unter realen Feldbedingungen zu bewerten.
Das dreijährige Projekt VaMEx-ARES und ein 3.000-Kilometer-Ziel
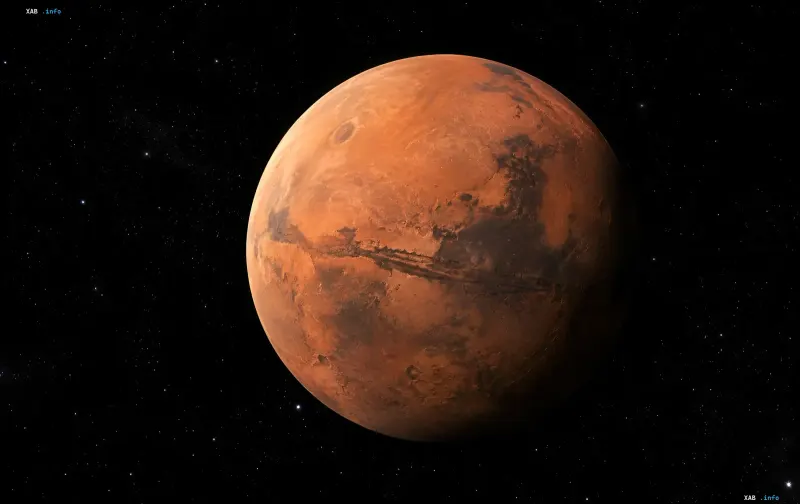
Beide Bereiche sind im dreijährigen Forschungsprojekt VaMEx-ARES zusammengefasst, das im Oktober 2026 anlief. Die Arbeit ist Teil der breiter angelegten VaMEx-Initiative, die seit 2012 läuft und nun in ihre vierte Entwicklungsphase eintritt. Das Hauptziel des Programms ist die Erkundung der Valles Marineris, eines gigantischen Schluchtensystems auf dem Mars mit einer Länge von etwa 3.000 Kilometern. Um dieses komplexe Gelände zu vermessen, ist der Einsatz einer Gruppe verschiedener Robotertypen geplant: fliegende, laufende und radgetriebene. Durch die Zusammenarbeit werden diese Maschinen nicht nur schwer zugängliche Oberflächenbereiche abdecken, sondern auch unterirdische Höhlen erforschen können, die für herkömmliche Mars-Rover unzugänglich sind.
Erst die Erde, dann der Mars
Die Wissenschaftler betonen, dass die Technologien zum gegenwärtigen Zeitpunkt noch nicht bereit für einen Transport zum Roten Planeten sind. Alle entwickelten Systeme — das Navigationsmodul, SkyCAM und die Schwarmkoordinationssoftware — werden zunächst in terrestrische Roboterplattformen integriert und in analogen Umgebungen wiederholt getestet. Erst nach erfolgreichem Abschluss von Feldversuchen, einschließlich der AMADEE-27-Mission in Portugal, planen die Entwickler den Übergang zur Mars-Konfiguration. Dieser schrittweise Ansatz minimiert Risiken und ermöglicht die Feinabstimmung von Algorithmen unter Bedingungen, bei denen ein Gerät schnell repariert oder ausgetauscht werden kann.
Das Projekt demonstriert einen Paradigmenwechsel in der Mars-Robotik: von einzelnen ferngesteuerten Rovern hin zu autonomen heterogenen Schwärmen, die in der Lage sind, Aktionen ohne ständigen Kontakt zur Erde zu koordinieren. Wenn Dietls Navigationssystem und Kayals Sternwarte bei den Feldversuchen 2027 die erwarteten Ergebnisse zeigen, wird dies einer der wichtigsten technologischen Bausteine für zukünftige Expeditionen zu den Valles Marineris sein.