Forscher des Massachusetts Institute of Technology (MIT) haben die Ergebnisse eines großangelegten Experiments vorgestellt, bei dem vier KI-Agenten im Rahmen des RoboBuilder-Systems eigenständig 12.774 Roboterkonstruktionen entworfen und 16.427 virtuelle Tests durchgeführt haben. Aus den Projekten, die die Simulation erfolgreich bestanden hatten, bauten Wissenschaftler manuell 135 physische Prototypen und wandten dafür rund 240 Stunden Fertigungszeit auf. Jedoch bewältigten nur 66 % davon reale Hindernisse auf allen Schwierigkeitsstufen, was die Kluft zwischen digitaler Modellierung und physischer Welt deutlich macht.
Wie das RoboBuilder-System funktioniert
Das RoboBuilder-System ermöglicht es KI-Agenten, nicht nur die Software, sondern auch die physische Konstruktion von Robotern zu entwerfen. Die Agenten wählten Teile aus einem vorgegebenen Komponentensatz aus, passten Motoren an, erstellten zusätzliche Elemente für den 3D-Druck und schrieben Motorsteuerungsprogramme. Die Aufgabe jedes Agenten bestand darin, einen Parcours mit 10 Hindernissen zu überwinden, von denen jedes drei Schwierigkeitsstufen von einfach bis fortgeschritten aufwies. Am Experiment waren vier KI-Modelle beteiligt, die jeweils eine eigene Design- und Optimierungspipeline verfolgten.
Die Kluft zwischen Simulation und Realität
Das Hauptproblem zeigte sich beim Übergang vom virtuellen Raum in die physische Welt. Reifen rutschten auf Oberflächen durch, Bauteilverbindungen lösten sich unter Last, Getriebe verhakten sich nicht richtig, und der Schwerpunkt verschob sich bei der Fahrt über geneigte Abschnitte. Selbst nach dem Training des Simulators anhand realer Messungen und Videoaufnahmen bewältigten nur 66 % der Konstruktionen, die virtuelle Tests erfolgreich absolviert hatten, die physischen Hindernisse auf allen Schwierigkeitsstufen. Das bedeutet, dass mehr als ein Drittel der Roboter, die in der Simulation eine einwandfreie Leistung zeigten, in der Realität nicht einmal grundlegende Parcours-Elemente überwinden konnten.
Rückkopplungsschleife und Überarbeitungszyklus
Die Forscher sahen einen Rückkopplungsmechanismus vor: Wenn ein Roboter ein Hindernis nicht bewältigte, erhielt der Agent eine Videoaufzeichnung des Fehlversuchs, analysierte diese und konnte sowohl die Konstruktion selbst als auch die Simulatorparameter anpassen. Nach diesem Überarbeitungszyklus stieg der Anteil erfolgreicher Praxistests auf den ersten beiden Schwierigkeitsstufen von 73 % auf 93 %. Dies bestätigt, dass ein iterativer Ansatz mit visuellem Feedback die Lücke zwischen virtuellem und physischem Roboterverhalten erheblich verringern kann, auch wenn der Fortschritt auf den komplexesten Stufen weniger ausgeprägt war.
Unerwartete Mechanismen und Grenzen der KI-Fähigkeiten
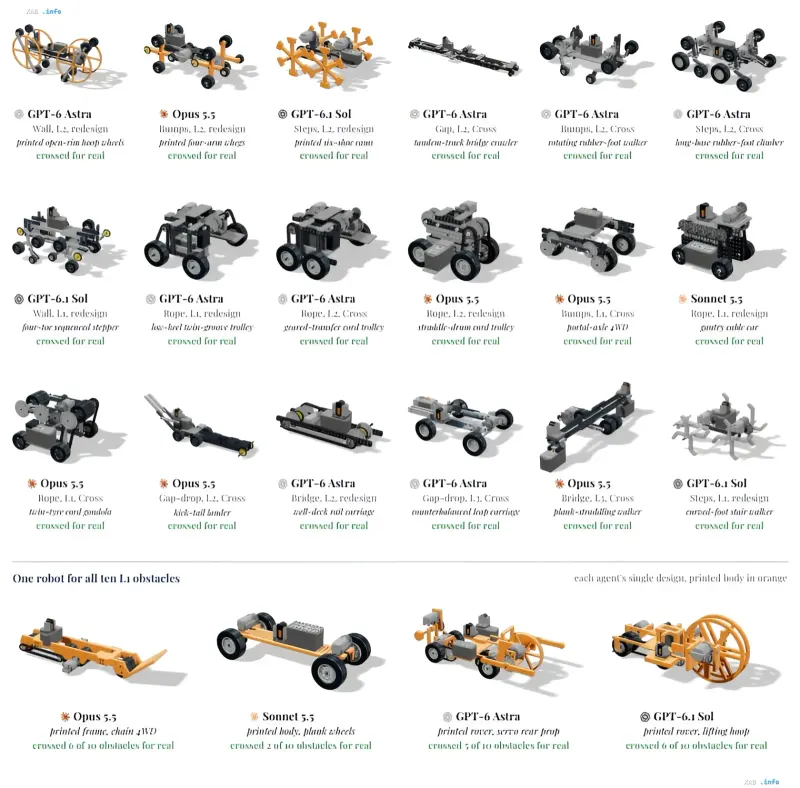
Die Agenten bewiesen die Fähigkeit, Mechanismen zu erfinden, die von den im Experiment verwendeten automatischen Suchalgorithmen nicht generiert werden konnten. Dazu gehören Räder mit Stollen für Oberflächenhaftung, spezielle Gestängekonstruktionen, Seilfahrt-Mechanismen und Gehsysteme. Visuelle Beispiele aus der Publikation zeigen, dass verschiedene Modelle (GPT-6 Astra, Opus 5.5, GPT-6.1 Sol, Sonnet 5.5) prinzipiell unterschiedliche Ansätze für dasselbe Hindernis generierten: von rotierenden „Gummifüßen“ bis hin zu Seilbahnkatzen und Laufplattformen mit gebogenen Füßen. Gleichzeitig schnitt die KI bei komplexen Hindernissen und der Aufgabe, einen einzigen Roboter zu entwerfen, der den gesamten Zehn-Elemente-Parcours bewältigen kann, deutlich schlechter ab, was auf aktuelle Einschränkungen bei der Kombination verschiedenartiger Mechanismen in einer einzigen Konstruktion hinweist.
Bedeutung des Experiments für die Robotik
Die MIT-Ergebnisse bestätigen, dass autonomes KI-Roboterdesign bereits in der Lage ist, Tausende von Arbeitskonzepten zu generieren und nicht-triviale Ingenieurlösungen zu finden, die physische Validierung jedoch eine kritische Phase bleibt, die nicht vollständig automatisiert werden kann. Die gewonnenen Daten über typische Ausfälle — Durchrutschen, Verbindungslösungen, Getriebeverlust — werden als wertvolles Material zur Kalibrierung zukünftiger Simulatoren dienen. Das Experiment setzt zudem einen klaren Maßstab: Für den Übergang vom virtuellen Prototyping zur Serienproduktion von KI-entworfenen Robotern sind sowohl die Verbesserung physikalischer Modelle in Simulatoren als auch die Entwicklung automatisierter Montage- und Diagnosemechanismen erforderlich.