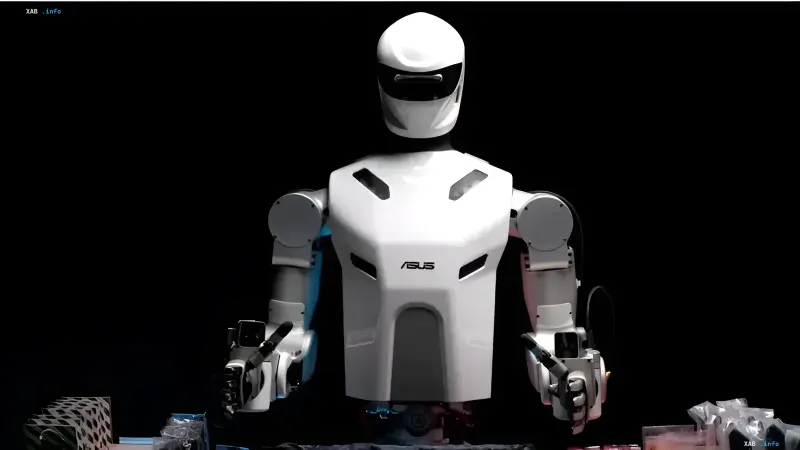
Тайваньская корпорация Asus объявила о представлении Gallop — своего первого человекоподобного робота, разработанного для выполнения производственных операций на предприятиях электронной промышленности. На момент публикации материала робот проходит испытания на собственном заводе Asus, где обучается комплектовать коробки с материнскими платами. Задача, поставленная перед Gallop на этапе начального обучения, состоит в том, чтобы раскладывать по коробкам 15 различных компонентов, многие из которых представляют собой мелкие детали в тонких прозрачных пластиковых пакетах. Продолжительность одной операции составляет порядка 20 секунд на каждую материнскую плату, а целевой показатель точности, который компания намерена достичь, — 99,5 % при соблюдении нормативов времени.
Архитектура: четыре уровня программного управления на базе Nvidia Jetson AGX Thor
Gallop представляет собой человекоподобный торс с двумя манипуляторами-руками, установленными на неподвижном основании. Программно-аппаратная платформа робота построена на одном вычислительном модуле Nvidia Jetson AGX Thor, размещённом непосредственно внутри корпуса. Программная архитектура разделена на четыре уровня: планировщик анализирует окружающую обстановку и разбивает задачу на последовательность действий; отдельная система надзора контролирует выполнение операций и при необходимости пересматривает план; уровень навыков отвечает за движения, захват и размещение предметов; управляющий уровень непосредственно контролирует работу рук и манипуляторов. Между уровнями предусмотрены фиксированные интерфейсы, что позволяет заменять используемые модели искусственного интеллекта без полной переработки конструкции робота.
Обучение: от наблюдения за операторами до VR-управления
Процесс обучения Gallop сочетает несколько методов. Сначала робот наблюдает за работой опытных сотрудников, которые с их согласия используют небольшие камеры на голове для записи производственных операций. Затем программная симуляция генерирует вариации записанных действий, помогая системе адаптироваться к изменениям условий. Дополнительно оператор в VR-шлеме и перчатках может непосредственно управлять роботом при выполнении операций с теми же деталями и камерами, которые используются на настоящем рабочем месте. Такой многоуровневый подход к обучению, по замыслу разработчиков, должен ускорить перенос навыков на других роботов и сократить время подготовки к самостоятельному труду.
Аппаратная часть: собственные манипуляторы и закупные компоненты
Asus самостоятельно разрабатывает корпус и манипуляторы робота, включая кисти и пальцы, чувствительные к тактильным операциям. Двигатели и другие стандартные компоненты компания закупает у сторонних поставщиков. В течение следующего года Asus планирует оснастить Gallop собственной многопалой кистью с тактильной чувствительностью, установить его на колёсную платформу и продемонстрировать потенциальным заказчикам на выставке Computex 2027.
Хронология: от старта в 2026 году к выходу на рынок во второй половине 2028-го
Программа разработки Gallop стартовала в начале 2026 года, то есть менее года назад. Запуск пилотных проектов у клиентов запланирован на 2027 год, а полноценный выход на рынок — на вторую половину 2028 года. Первоначальной областью применения станет производство электроники, однако в дальнейшем компания рассматривает возможность использования Gallop в больницах и других учреждениях сферы обслуживания. Asus подчёркивает, что робот призван не отбирать рабочие места у людей, а освободить их от монотонных рутинных операций, которые сегодня занимают значительную долю рабочего времени на производственных линиях.