Исследователи Массачусетского технологического института (MIT) представили результаты масштабного эксперимента, в котором четыре ИИ-агента в рамках системы RoboBuilder самостоятельно спроектировали 12 774 конструкции роботов и провели 16 427 виртуальных испытаний. Из проектов, успешно прошедших симуляцию, учёные вручную собрали 135 физических прототипов, потратив на производство порядка 240 часов. Однако лишь 66% из них справились с реальными препятствиями на всех уровнях сложности, что наглядно демонстрирует разрыв между цифровым моделированием и физическим миром.
Как устроена система RoboBuilder
Система RoboBuilder позволяет ИИ-агентам проектировать не только программное обеспечение, но и физическую конструкцию роботов. Агенты выбирали детали из готового набора компонентов, подбирали двигатели, создавали дополнительные элементы для 3D-печати и писали программы управления моторами. Задачей каждого агента было преодолеть полосу из 10 препятствий, каждое из которых имело три уровня сложности — от базовых до продвинутых. В эксперименте участвовали четыре ИИ-модели, каждая из которых вела собственную линию проектирования и оптимизации.
Разрыв между симуляцией и реальностью
Главная проблема обнаружилась при переходе от виртуального пространства к физическому. Шины проскальзывали на поверхностях, соединения деталей расходились под нагрузкой, шестерни выходили из зацепления, а центр тяжести смещался при движении по наклонным участкам. Даже после обучения симулятора на реальных измерениях и видеозаписях лишь 66% конструкций, успешно прошедших виртуальные испытания, справились с физическими препятствиями на всех уровнях сложности. Это означает, что более трети роботов, которые в симуляции демонстрировали безупречную работу, в реальности не могли преодолеть даже базовые элементы полосы.
Обратная связь и цикл доработки
Исследователи предусмотрели механизм обратной связи: если робот не справлялся с препятствием, агент получал видеозапись неудачной попытки, анализировал её и мог изменить как саму конструкцию, так и параметры симулятора. После такого цикла доработки доля успешных реальных испытаний на первых двух уровнях сложности выросла с 73% до 93%. Это подтверждает, что итеративный подход с визуальной обратной связью способен существенно сузить разрыв между виртуальным и физическим поведением роботов, хотя на наиболее сложных уровнях прогресс оказался менее выраженным.
Неожиданные механизмы и пределы возможностей ИИ
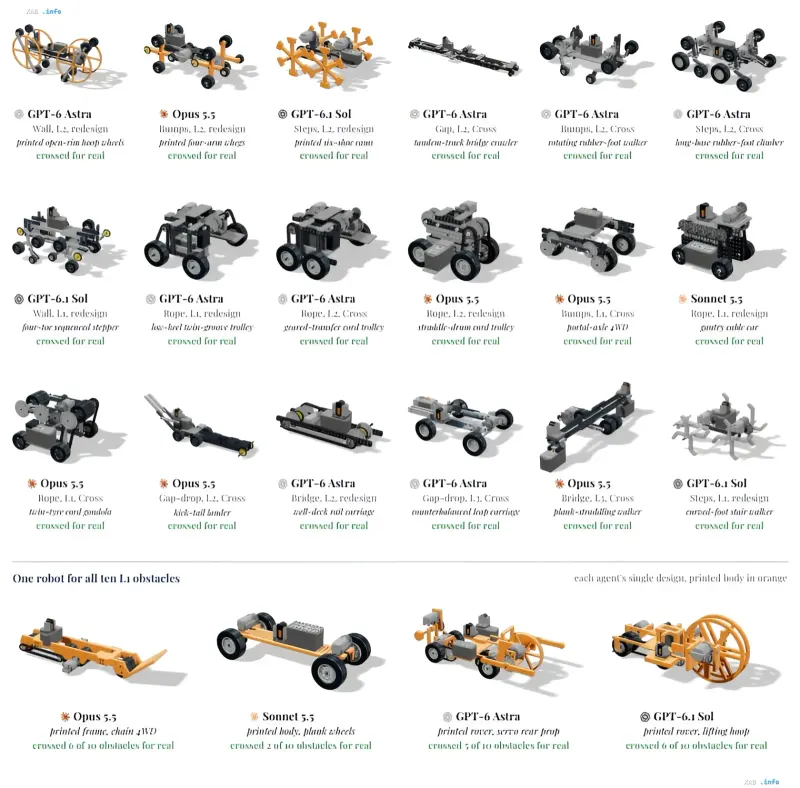
Агенты продемонстрировали способность придумывать механизмы, которые не удалось получить использованным в эксперименте алгоритмам автоматического поиска. Среди них — колёса с выступами для сцепления с поверхностью, специальные рычажные конструкции, механизмы для движения по тросу и шагающие системы. На визуальных примерах из публикации видно, что разные модели (GPT-6 Astra, Opus 5.5, GPT-6.1 Sol, Sonnet 5.5) генерировали принципиально различные подходы к одному и тому же препятствию: от вращающихся «резиновых ног» до тросовых канатных кареток и шагающих платформ с изогнутыми стопами. При этом на сложных препятствиях и в задаче создания единого робота, способного пройти всю полосу из десяти элементов, ИИ справлялся значительно хуже, что указывает на текущие ограничения в способности агентов комбинировать разнородные механизмы в единую конструкцию.
Значение эксперимента для робототехники
Результаты MIT подтверждают, что автономное проектирование роботов ИИ уже способно генерировать тысячи рабочих концептов и находить нетривиальные инженерные решения, однако физическая валидация остаётся критическим этапом, который нельзя полностью автоматизировать. Полученные данные о типичных отказах — проскальзывание, расхождение соединений, потеря зацепления шестерён — станут ценным материалом для калибровки будущих симуляторов. Эксперимент также задаёт чёткий ориентир: для перехода от виртуального прототипирования к серийному производству роботов, спроектированных ИИ, необходимы как улучшение физических моделей в симуляторах, так и развитие механизмов автоматической сборки и диагностики.