Марс не располагает орбитальной группировкой навигационных спутников, и это одно из ключевых ограничений для автономной работы робототехники на его поверхности. Без аналога GPS аппараты не могут надёжно определять собственные координаты на неровном рельефе, а значит — координировать действия в составе группы. Именно эту проблему взялась решить команда Вюрцбургского университета под руководством профессора спутниковой связи и радарных систем Гвидо Дитля. Учёные разрабатывают систему навигации, которая позволит автономным роям роботов вычислять своё местоположение и направление движения, объединяя данные нескольких независимых источников. По замыслу разработчиков, комбинация этих показателей даст машинам достаточную точность для работы без внешнего позиционирования. Внедрение решения планируется вести поэтапно: сначала технологии интегрируют в наземные прототипы и проверят во время полевых испытаний в условиях, приближённых к марсианским.
Небесная обсерватория на колёсах
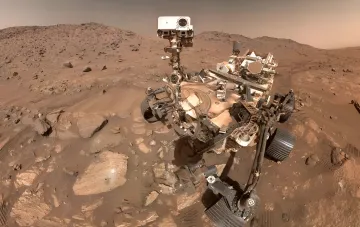
Вторым направлением исследовательской программы стала система камер SkyCAM, над которой работает группа профессора космических технологий Хакана Каяла. Устройство предназначено для автоматического обнаружения кратковременных атмосферных явлений — молний, облачных образований и метеоров. В настоящее время систему адаптируют для установки на марсоходе Janus. Испытания SkyCAM запланированы в рамках аналоговой миссии Австрийского космического форума AMADEE-27, которая пройдёт в Португалии с 5 по 18 апреля 2027 года. В ходе тестов учёные намерены развернуть две или три станции наблюдения, чтобы оценить работоспособность системы в реальных полевых условиях.
Трёхлетний проект VaMEx-ARES и цель в 3000 километров
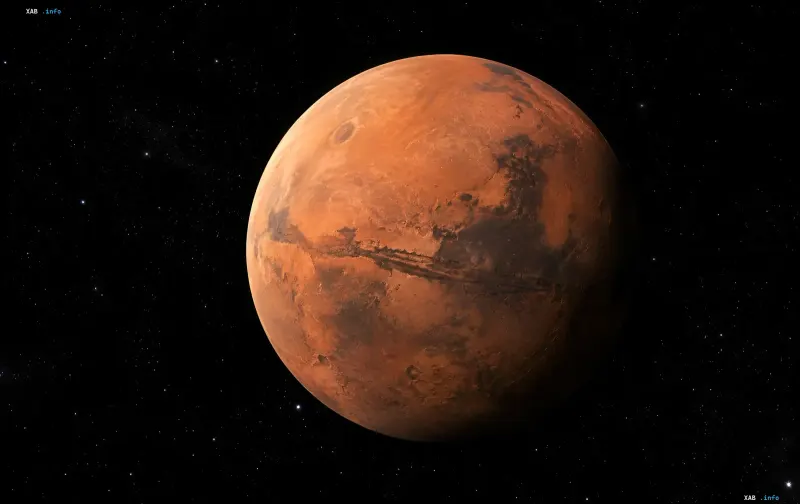
Оба направления объединены в трёхлетний исследовательский проект VaMEx-ARES, который стартовал в октябре 2026 года. Работа является частью более широкой инициативы VaMEx, реализуемой с 2012 года и уже перешедшей в четвёртую фазу развития. Главная цель программы — исследование долины Маринера (Valles Marineris), гигантской системы каньонов на Марсе протяжённостью примерно 3000 километров. Для обследования этого сложного рельефа планируется использовать группу роботов разных типов: летающих, шагающих и колесных. Работая совместно, такие машины смогут не только покрыть труднодоступные участки поверхности, но и изучить подземные пещеры, недоступные для обычных марсоходов.
Сначала Земля, потом Марс
Учёные подчёркивают, что на текущем этапе технологии не готовы к отправке на Красную планету. Все разрабатываемые системы — и навигационный модуль, и SkyCAM, и координационный софт для роя — сначала интегрируют в наземные роботизированные платформы и многократно тестируют в аналоговых условиях. Только после успешного прохождения полевых испытаний, включая миссию AMADEE-27 в Португалии, разработчики планируют переход к марсианской конфигурации. Такой поэтапный подход позволяет минимизировать риски и отладить алгоритмы в условиях, где аппарат можно оперативно восстановить или заменить.
Проект демонстрирует сдвиг в парадигме марсианской робототехники: от одиночных марсоходов с телеуправлением — к автономным гетерогенным роям, способным координировать действия без постоянного контакта с Землёй. Если навигационная система Дитля и обсерватория Каяла покажут ожидаемые результаты в полевых испытаниях 2027 года, это станет одним из ключевых технологических кирпичиков для будущих экспедиций в долину Маринера.