Дослідники Массачусетського технологічного інституту (MIT) представили результати масштабного експерименту, в якому чотири ШІ-агенти в межах системи RoboBuilder самостійно спроєктували 12 774 конструкції роботів і провели 16 427 віртуальних випробувань. З проєктів, які успішно пройшли симуляцію, вчені вручну зібрали 135 фізичних прототипів, витративши на виробництво близько 240 годин. Проте лише 66% із них впоралися з реальними перешкодами на всіх рівнях складності, що наочно демонструє розрив між цифровим моделюванням і фізичним світом.
Як влаштована система RoboBuilder
Система RoboBuilder дозволяє ШІ-агентам проєктувати не лише програмне забезпечення, а й фізичну конструкцію роботів. Агенти вибирали деталі з готового набору компонентів, підбирали двигуни, створювали додаткові елементи для 3D-друку та писали програми керування моторами. Завданням кожного агента було подолати смугу з 10 перешкод, кожна з яких мала три рівні складності — від базових до просунутих. В експерименті брали участь чотири ШІ-моделі, кожна з яких вела власну лінію проєктування та оптимізації.
Розрив між симуляцією та реальністю
Головна проблема виявилася під час переходу від віртуального простору до фізичного. Шини прослизали на поверхнях, з'єднання деталей розходилися під навантаженням, шестерні виходили із зачеплення, а центр ваги зміщувався під час руху похилими ділянками. Навіть після навчання симулятора на реальних вимірюваннях і відеозаписах лише 66% конструкцій, які успішно пройшли віртуальні випробування, впоралися з фізичними перешкодами на всіх рівнях складності. Це означає, що понад третина роботів, які в симуляції демонстрували бездоганну роботу, в реальності не могли подолати навіть базові елементи смуги.
Зворотний зв'язок і цикл доопрацювання
Дослідники передбачили механізм зворотного зв'язку: якщо робот не справлявся з перешкодою, агент отримував відеозапис невдалої спроби, аналізував її та міг змінити як саму конструкцію, так і параметри симулятора. Після такого циклу доопрацювання частка успішних реальних випробувань на перших двох рівнях складності зросла з 73% до 93%. Це підтверджує, що ітеративний підхід із візуальним зворотним зв'язком здатний суттєво звузити розрив між віртуальною та фізичною поведінкою роботів, хоча на найскладніших рівнях прогрес виявився менш вираженим.
Несподівані механізми та межі можливостей ШІ
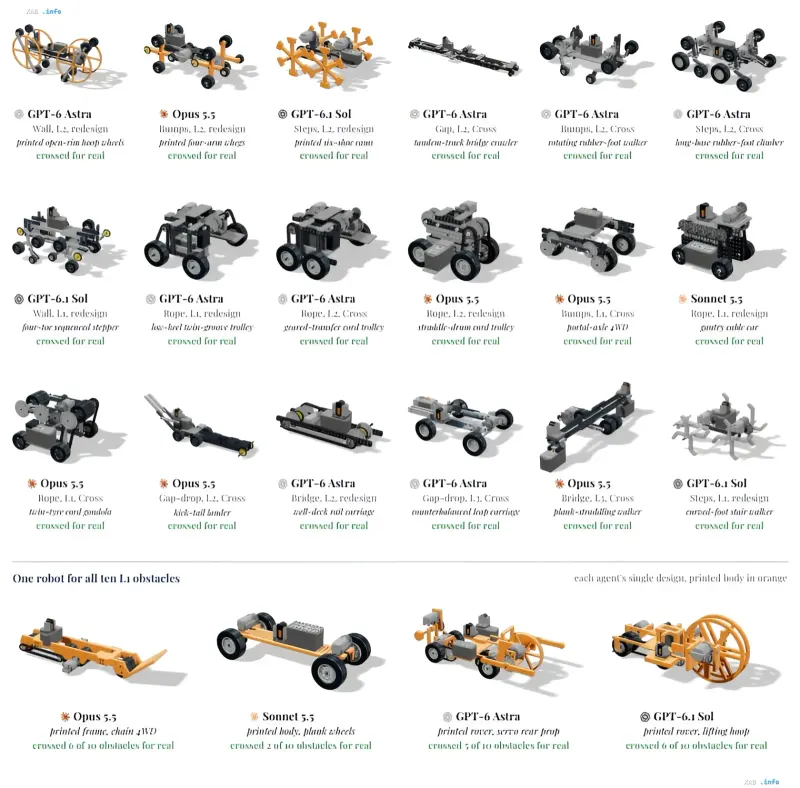
Агенти продемонстрували здатність вигадувати механізми, які не вдалося отримати використаним в експерименті алгоритмам автоматичного пошуку. Серед них — колеса з виступами для зчеплення з поверхнею, спеціальні важільні конструкції, механізми для руху по тросу та крокуючі системи. На візуальних прикладах із публікації видно, що різні моделі (GPT-6 Astra, Opus 5.5, GPT-6.1 Sol, Sonnet 5.5) генерували принципово різні підходи до однієї й тієї самої перешкоди: від обертових «гумових ніг» до тросових канатних кареток і крокуючих платформ із вигнутими стопами. Водночас на складних перешкодах і в завданні створення єдиного робота, здатного пройти всю смугу з десяти елементів, ШІ справлявся значно гірше, що вказує на поточні обмеження в здатності агентів комбінувати різнорідні механізми в єдину конструкцію.
Значення експерименту для робототехніки
Результати MIT підтверджують, що автономне проєктування роботів за допомогою ШІ вже здатне генерувати тисячі робочих концептів і знаходити нетривіальні інженерні рішення, однак фізична валідація залишається критичним етапом, який не можна повністю автоматизувати. Отримані дані про типові відмови — прослизання, розходження з'єднань, втрата зачеплення шестерень — стануть цінним матеріалом для калібрування майбутніх симуляторів. Експеримент також задає чіткий орієнтир: для переходу від віртуального прототипування до серійного виробництва роботів, спроєктованих ШІ, необхідні як покращення фізичних моделей у симуляторах, так і розвиток механізмів автоматичного складання та діагностики.