Unbemannte Bodenfahrzeuge (UGVs) erfüllen an der Front eine Vielzahl logistischer Aufgaben, wobei die Evakuierung Verwundeter zu den verantwortungsvollsten gehört. RBC-Ukraine sprach mit den Air3F-Mitgründern Ihor Berehovenko und Sviatoslav Kulbatskyi darüber, warum ihre Drohne auf Rädern statt auf Ketten aufgebaut ist, wie das Team zur aktuellen Fahrgestellarchitektur gelangte und welche Einschränkungen die Natur der Fernsteuerung diktiert. Das Gespräch berührte auch Fragen der Komponentenlokalisierung und das Exportpotenzial der Entwicklung.
Von der Einzelfertigung zu militärischen Aufgaben
Laut Ihor Berehovenko hatte das Team bereits vor der Vollinvasion eine eigene Produktion, die sich auf maßgefertigte Produkte spezialisierte. Das bedeutete, dass Ausrüstung, Produktionskapazitäten und Erfahrung in der Umsetzung unkonventioneller technischer Lösungen bereits vorhanden waren. Mit Ausbruch des Krieges beschloss das Unternehmen, diese Fähigkeiten auf die Erstellung von Produkten zu richten, die das Militär benötigte, und änderte sein Profil. Wie die Gründer anmerken, wuchs die UGV-Idee aus direktem Austausch mit dem Militär: Eines der größten Anliegen war die Versorgungslieferung über große Strecken ohne direkte menschliche Beteiligung.
Prototypen-Evolution: Vom Hoverboard zur Ausgleichsaufhängung
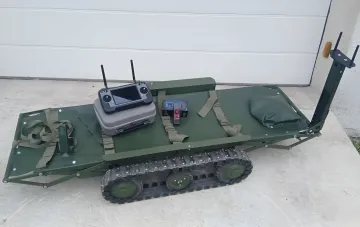
Sviatoslav Kulbatskyi beschreibt den Weg des Komplexes als eine Serie von Experimenten. Der erste Prototyp der Bodendrohne wurde auf kleinen Hoverboard-Rädern montiert, doch das Team erkannte schnell die Fehlerhaftigkeit dieser Entscheidung: Der Transport von etwa 20 Kilogramm pro Fahrt bedeutete eine Verschwendung der wertvollsten Ressource — Zeit. Der Umstieg auf größere Räder verbesserte die Geländegängigkeit, offenbarte aber ein neues Hindernis — mangelnde Bodenhaftung, insbesondere auf schlammigem oder losem Boden. Es wurde klar, dass eine Federung nötig war. Eine klassische Einzelradaufhängung wie bei modernen Autos war für die Drohne ungeeignet: In einem normalen Auto spürt der Fahrer das Gelände in Sekunden am eigenen Körper und gleicht die Last aus, während ein UGV-Operator das Fahrzeug aus sicherer Entfernung steuert und dieser Sensibilität entbehrt. Die technische Lösung war genau die Ausgleichsaufhängung.
Warum Räder statt Ketten
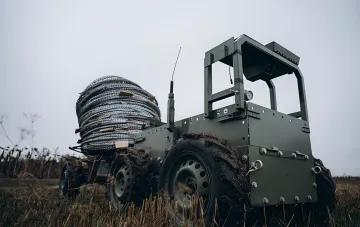
Eine Kettenplattform, so geben die Gründer zu, hat offensichtliche Vorteile — gute Bodenhaftung und gleichmäßige Massenverteilung — und wirkt auf den ersten Blick optimal für ein UGV. In der Praxis hat sie jedoch gravierende Nachteile. Der erste ist die Komplexität der Aufhängung: Wenn Fracht transportiert wird, ist es wichtig, sie unbeschädigt zu liefern, und bei der Verwundevarevakuierung sind die Anforderungen an die Laufruhe noch höher. Der zweite ist das Risiko eines Kettensprungs: Auf schwierigem oder losem Boden, besonders bei Kurvenfahrten mit hoher Seitenbelastung, kann die Kette von den Führungsschienen springen, was faktisch den Verlust der Mobilität bedeutet. Der dritte ist der Lärm, der durch die Besonderheiten des Bodenkontakts und die vielen beweglichen Mechanismen im Fahrwerk, insbesondere auf hartem Untergrund, verursacht wird. Daher konzentrierte sich das Team auf eine Radplattform, wiederholte jedoch nicht das traditionelle 4x4-Schema mit einem Motor und mechanischer Kraftübertragung: Stattdessen wurde eine Lösung mit einem separaten Motor für jedes Rad gewählt, die es ermöglicht, den Antrieb jedes Rades unabhängig zu steuern und die Traktion je nach Fahrbedingungen effizienter zu verteilen.
Geschwindigkeit, Steuerung und die Frage der Bewaffnung
Über offensive Bewaffnung hat das Unternehmen nicht nachgedacht, obwohl einige Selbstverteidigungsmittel — wie etwa die beliebter werdenden Netzwerfer — durchaus auftauchen könnten. An der Front besteht eine hohe Nachfrage nach Fahrzeugen mit großem Aktionsradius, da Missionen meist langwierig sind, während die Geschwindigkeit des UGV gering ist — bis zu 20 km/h. Die Drohne schneller zu machen, ist technisch kein Problem, aber dann treten aufgrund von Videosignalverzögerungen ernsthafte Steuerungsprobleme auf: Wenn der Komplex mit 10–15 km/h fährt und das Signal für einen Bruchteil einer Sekunde ausfällt, legt er nur einen Meter oder zwei zurück, während er bei 60–80 km/h in derselben Zeit etwa zehn Meter zurücklegen und gegen ein Hindernis prallen oder umkippen würde. Was ein größeres UGV betrifft, räumen die Gründer ein, dass sie darüber nachgedacht haben, sich derzeit jedoch voll und ganz auf die Verbesserung der bestehenden Version konzentrieren.