Стартап Rendezvous Robotics объявил о привлечении 20 миллионов долларов инвестиций на разработку принципиально нового класса космических аппаратов, способных менять геометрию конструкции непосредственно на орбите. Первый полноценный запуск демонстрационной миссии в открытом космосе запланирован не ранее апреля 2028 года. Об этом сообщает РБК-Украина со ссылкой на данные самой компании.
Проблема, которую решает стартап
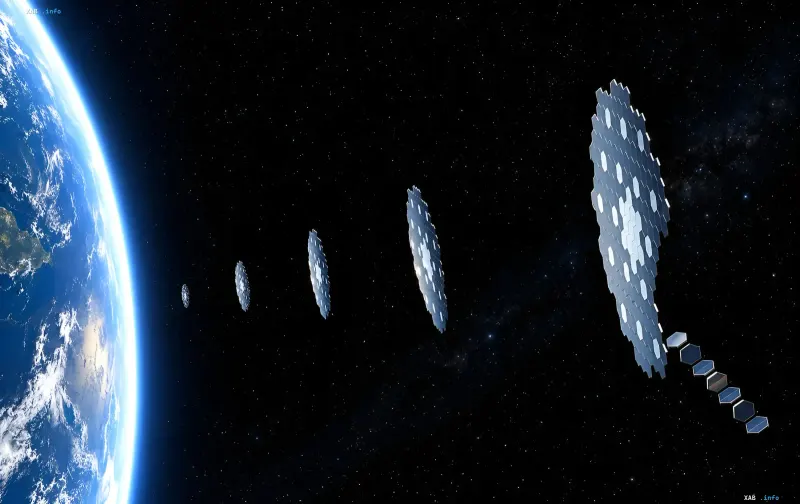
Современная космическая инженерия упирается в жёсткое физическое ограничение: габариты полезной нагрузки определяются внутренним объёмом обтекателя ракеты-носителя. Инженерам приходится буквально вжимать антенны, солнечные панели и научную аппаратуру в ограниченное пространство, жертвуя размерами и, как следствие, производительностью ключевых систем. Rendezvous Robotics предлагает кардинально иной подход — запускать аппарат в виде семи независимых модулей-плит, каждая из которых оснащена собственными системами маневрирования. В космосе модули самостоятельно синхронизируют движения, соединяются друг с другом и формируют итоговую структуру, габариты которой могут значительно превышать размеры любого отдельного элемента и, соответственно, обтекатель носителя.
Технологическая основа: от MIT к орбите
В основе проекта лежит концепт модульного самосбора TESSERAE, разработанный Ариэлем Экблау в Массачусетском технологическом институте. Экблау впоследствии основала Aurelia Institute, а затем стала соучредителем Rendezvous Robotics, чтобы перевести лабораторные прототипы в статус полноценной космической архитектуры. Важно, что предыдущие версии TESSERAE уже проходили реальные испытания: система была протестирована на суборбитальной ракете New Shepard компании Blue Origin, а также в ходе двух миссий на борту Международной космической станции. Это означает, что ключевые механизмы электромагнитного актуирования и подвижности плит уже имеют подтверждённую работоспособность в условиях невесомости и микрогравитации.
Инженерный вызов реконфигурации
По оценке команды, наиболее сложной задачей является именно процесс реконфигурации: все семь элементов должны с высокой точностью синхронизировать траектории, осуществить физическое соединение, а затем при необходимости разделиться и собраться в новую конфигурацию — всё это в условиях низкой околоземной орбиты без какого-либо внешнего вмешательства. Руководитель компании Джо Лэндон подчёркивает, что реализация технологии откроет путь к созданию космических аппаратов с генерацией энергии на уровне мегаватт и сверхмощными системами связи, которые невозможно уместить в традиционный обтекатель.
Хронология ближайших испытаний
Команда уже распланировала серию тестов на ближайшие месяцы. В ноябре 2026 года пройдут параболические полёты, в ходе которых будет проверена работа систем электромагнитного актуирования и подвижность отдельных плит. В декабре на борту МКС планируется сборка трёхмерной структуры из 32 модулей пятого поколения — это станет завершающим этапом начальной опытной программы. Полноценная демонстрационная миссия в открытом космосе, в рамках которой будет продемонстрирована полная реконфигурация аппарата, назначена не ранее апреля 2028 года.
Стратегический контекст
Привлечение 20 миллионов долларов на ранней стадии разработки модульных орбитальных платформ подчёркивает растущий интерес инвесторов к технологиям, способным снять фундаментальное ограничение ракетной логистики. Если технология Rendezvous Robotics будет доведена до промышленного применения, это изменит архитектуру будущих орбитальных станций, телескопов и энергетических установок, позволяя наращивать габариты конструкции без увеличения массы и стоимости запуска.