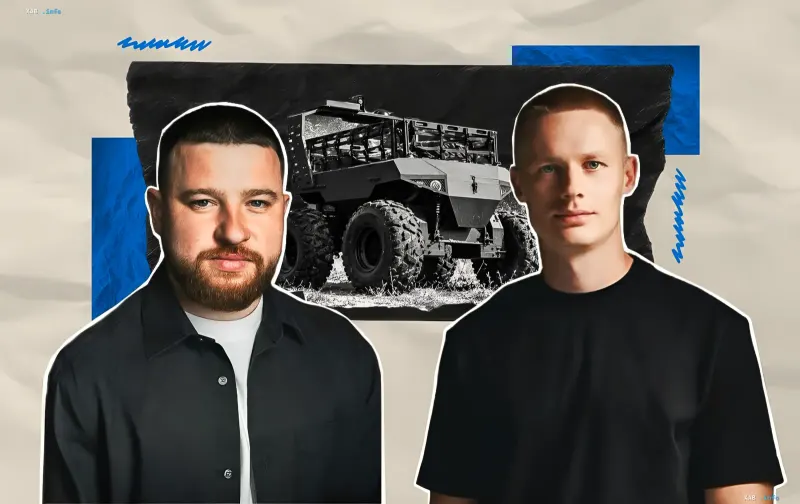
Наземні робототехнічні комплекси (НРК) на фронті виконують широкий спектр логістичних завдань, і одним із найвідповідальніших серед них є евакуація поранених. Видання РБК-Україна поговорило зі співзасновниками компанії Air3F — Ігорем Береговенком та Святославом Кульбацьким — про те, чому їхній безпілотник побудований на колесах, а не на гусеницях, як команда прийшла до поточної архітектури шасі та які обмеження диктує сама природа дистанційного керування. У розмові також торкалися питань локалізації компонентів і експортного потенціалу розробки.
Від індивідуального виробництва — до військових завдань
За словами Ігоря Береговенка, ще до повномасштабного вторгнення команда мала власне виробництво, що спеціалізувалося на виготовленні виробів переважно за індивідуальними замовленнями. Це означало, що обладнання, виробничі потужності та досвід реалізації нестандартних технічних рішень уже були. З початком вторгнення компанія вирішила спрямувати ці можливості на створення продукції, потрібної військовим, і змінила профіль діяльності. Як зазначають засновники, ідея НРК виросла з прямих розмов із військовими: одним із найбільших запитів була доставка вантажів на значні відстані без безпосередньої участі людей.
Еволюція прототипу: від гіроборда до балансувальної підвіски
Святослав Кульбацький описує шлях створення комплексу як серію експериментів. Перший прототип наземного дрона був зібраний на маленьких колесах від гіроборда, проте команда швидко усвідомила помилковість такого рішення: перевезення близько 20 кілограмів за рейс означало марнотратство найціннішого ресурсу — часу. Перехід на великі колеса покращив прохідність, але виявив нову перешкоду — недостатнє зчеплення з поверхнею, особливо на болотистому чи рихлому ґрунті. Стало зрозуміло, що потрібна підвіска. Класична незалежна, як у сучасних автомобілях, для безпілотника не підходила: у звичайній машині водій за секунди відчуває рельєф власним тілом і балансує навантаження, тоді як оператор НРК керує машиною з безпечної дистанції й позбавлений цієї чутливості. Технічним рішенням стала саме балансувальна підвіска.
Чому колеса, а не гусениці
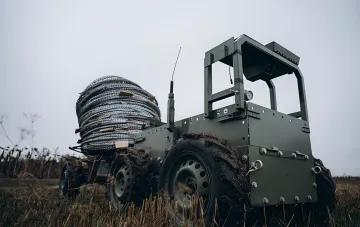
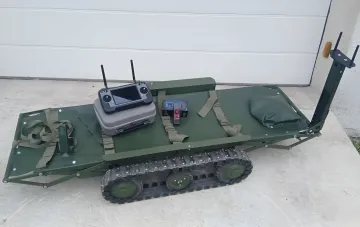
Гусенична платформа, за визнанням засновників, має очевидні переваги — хороше зчеплення з поверхнею та рівномірний розподіл маси, і на перший погляд виглядає оптимальною для НРК. На практиці, однак, вона має суттєві недоліки. Перший — складність підвіски: якщо перевозиться вантаж, важливо доставити його неушкодженим, а під час евакуації поранених вимоги до плавності руху ще вищі. Другий — ризик втрати гусениці: на складному чи рихлому ґрунті, особливо при поворотах із великим бічним навантаженням, гусениця може зійти з напрямних, що фактично означає втрату мобільності. Третій — шум, зумовлений особливостями контакту з поверхнею та великою кількістю рухомих механізмів у шасі, особливо на твердому покритті. Тому команда зосередилася на колісній платформі, але не стала повторювати традиційну схему 4×4 з одним двигуном і механічною передачею потужності: натомість обрано рішення з окремим двигуном для кожного колеса, що дає змогу керувати приводом кожного колеса незалежно та ефективніше розподіляти тягу залежно від умов руху.
Швидкість, керування та питання озброєння
Про наступальне озброєння в компанії не думали, хоча якісь засоби самозахисту — наприклад, сіткометри, що набирають популярності — цілком можуть з'явитися. На фронті існує високий запит на машини з великим радіусом дії, оскільки місії зазвичай тривалі, при цьому швидкість НРК невелика — до 20 км/год. Зробити дрон швидшим технічно не проблема, але тоді виникають серйозні труднощі з керуванням через затримки відеосигналу: якщо комплекс їде 10–15 км/год і сигнал зникає на частку секунди, він проїжджає лише метр-два, а за 60–80 км/год за той самий час подолає вже близько десяти метрів і може врізатися у перешкоду або перекинутися. Що стосується більшого НРК, засновники визнають, що про це думали, але наразі повністю зосереджені на вдосконаленні наявної версії.