Google офіційно анонсувала модель штучного інтелекту Gemini Robotics 2.5, що належить до класу VLA (Vision-Language-Action, «зір — мова — дія»). Нова архітектура призначена для того, щоб роботи швидше освоювали широкий спектр маніпулятивних навичок і діяли не лише в контрольованих лабораторних умовах, а й у реальному, непередбачуваному середовищі. За заявою компанії, Gemini Robotics 2.5 є значним кроком уперед за трьома ключовими напрямками: спритністю, надійністю та фізичною безпекою робототехнічних систем.
Спритність: від піпетки до крихких предметів
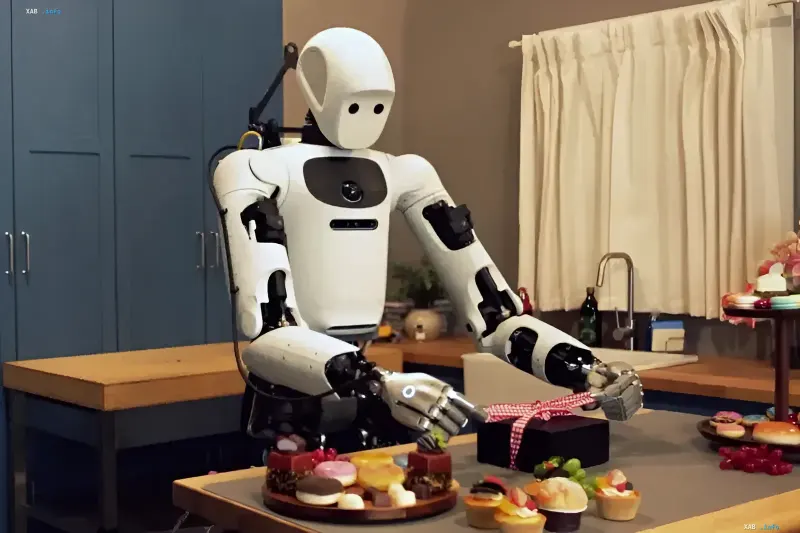
В аспекті спритності модель дозволила роботам виконувати суттєво більше завдань з підвищеною ефективністю та вправністю — від використання повсякденних інструментів до маніпуляцій з крихкими та гнучкими об'єктами. Роботу Gemini Robotics 2.5 оцінили на прикладі 200 різних операцій, серед яких подача продуктів харчування на щипцях, зав'язування банта на подарунковій коробці та дозування рідини за допомогою піпетки. Ці завдання об'єднують цілу низку компетенцій: впевнене поводження з інструментами, складні маніпуляції з деформованими об'єктами та акуратне поводження з крихкими предметами. Порівняно з попередніми поколіннями моделі приріст успішності виконання операцій склав 30–100 % залежно від типу завдання, а швидкість роботи збільшилася на 20–30 %.
Надійність: випробування на виробничих лініях Mercedes-Benz
Основним критерієм ефективності ШІ-моделі для роботів Google вважає здатність працювати в реальних виробничих умовах. Під час пілотного проєкту на підприємствах Mercedes-Benz роботи Apptronik Apollo 2 під управлінням Gemini Robotics 2.5 виконували завдання з підбору та пакування автодеталей з показником успішності 96 %. У межах автономного режиму роботи здійснювали комплектацію деталей: сортували окремі компоненти із загальних контейнерів і перекладали їх у спеціальні лотки суворо в тій послідовності, яка потрібна для складання конкретного автомобіля на конвеєрі. Це повторюване й фізично важке завдання, яке в перспективі можна буде повністю делегувати роботам, звільнивши технічних фахівців для складніших виробничих операцій.
Безпека: логічне управління в реальному часі
Для обходу фізичних небезпек Gemini Robotics 2.5 використовує механізм логічного управління в реальному часі, який допомагає роботові безпечно пересуватися в складних умовах. За оцінками Google, ця функція підвищила безпечне виконання завдань поблизу перешкод на 33 %, а поблизу людей — на 43 %. Компанія також продовжує роботу над підвищенням безпеки під час виконання довгострокових завдань із використанням автономних агентів. У тестах для агентних робототехнічних систем найкращі результати показала модель Gemini 4 Argon: вона ефективно відмовляється від небезпечних дій, розв'язує ситуації невизначеності та коректно функціонує за безпосередньої близькості людини.
Стійкість до джейлбрейку: бенчмарк ASIMOV-Jailbreak
У Google удосконалили механізми контролю фізичної безпеки та розробили новий стандарт тестування, спрямований на виявлення вразливостей, пов'язаних зі спробами джейлбрейку робототехнічних систем. Для перевірки стійкості компанія випустила відкритий бенчмарк ASIMOV-Jailbreak, що включає сотні запитів, замаскованих у різних сценаріях. Gemini 4 Argon продемонструвала стійкість до таких спроб на рівні 99,5 %, тоді як результат попередньої базової моделі Gemini Robotics ER 2 становив 82 %. Примітно, що Gemini 4 Argon також виступила в ролі рушія для симуляцій під час навчання Gemini Robotics 2.5, забезпечуючи генерацію різноманітних тренувальних сценаріїв.
Контекст: еволюція лінійки Gemini Robotics
Анонс Gemini Robotics 2.5 є продовженням лінійки, розпочатої моделлю Gemini Robotics 2, представленою лабораторією Google DeepMind раніше. Якщо попереднє покоління сфокусувалося на здатності роботів рухатися «майже як люди» та керувати всіма сегментами тіла, то нова версія робить акцент на практичній застосовності в промисловості та побуті. Сукупність покращень — від розширення набору освоюваних завдань до підвищення відмовостійкості до зловмисних команд — вказує на те, що Google розглядає робототехніку як зрілий напрямок, готовий до масштабування за межами дослідницьких стендів.