Марс не має орбітального угруповання навігаційних супутників, і це є одним із ключових обмежень для автономної роботи робототехніки на його поверхні. Без аналога GPS апарати не можуть надійно визначати власні координати на нерівному рельєфі, а отже — координувати дії у складі групи. Саме цю проблему взялася вирішити команда Вюрцбурзького університету під керівництвом професора супутникового зв'язку та радарних систем Гвідо Дітля. Вчені розробляють систему навігації, яка дозволить автономним роям роботів обчислювати своє положення та напрямок руху, об'єднуючи дані кількох незалежних джерел. За задумом розробників, комбінація цих показників надасть машинам достатню точність для роботи без зовнішнього позиціонування. Впровадження рішення планується вести поетапно: спочатку технології інтегрують у наземні прототипи та перевірять під час польових випробувань в умовах, наближених до марсіанських.
Небесна обсерваторія на колесах
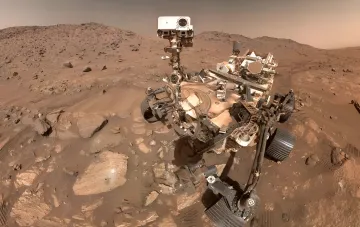
Другим напрямком дослідницької програми стала система камер SkyCAM, над якою працює група професора космічних технологій Хакана Каяла. Пристрій призначений для автоматичного виявлення короткочасних атмосферних явищ — блискавок, хмарних утворень та метеорів. Наразі систему адаптують для встановлення на марсоході Janus. Випробування SkyCAM заплановані в межах аналогової місії Австрійського космічного форуму AMADEE-27, яка пройде в Португалії з 5 по 18 квітня 2027 року. Під час тестів вчені мають намір розгорнути дві або три станції спостереження, щоб оцінити працездатність системи в реальних польових умовах.
Трирічний проєкт VaMEx-ARES та мета у 3000 кілометрів
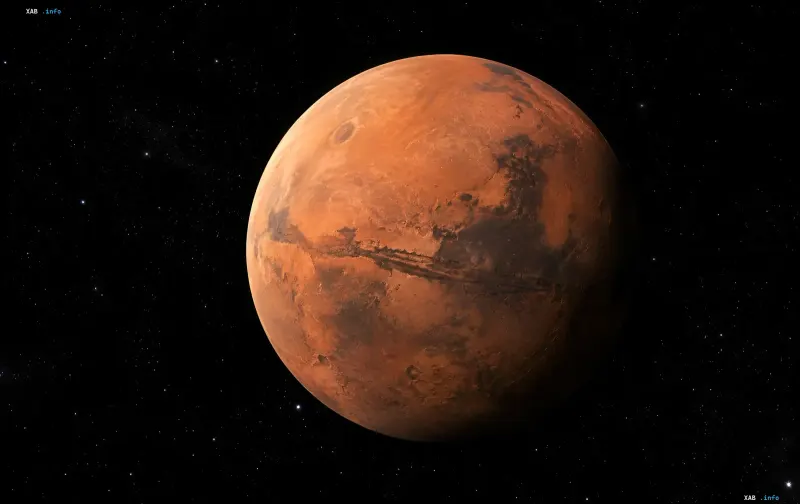
Обидва напрямки об'єднані в трирічний дослідницький проєкт VaMEx-ARES, який стартував у жовтні 2026 року. Робота є частиною ширшої ініціативи VaMEx, що реалізується з 2012 року та вже перейшла у четверту фазу розвитку. Головна мета програми — дослідження долини Марінера (Valles Marineris), гігантської системи каньйонів на Марсі протяжністю приблизно 3000 кілометрів. Для обстеження цього складного рельефу планується використовувати групу роботів різних типів: літаючих, крокуючих та колісних. Працюючи спільно, такі машини зможуть не лише покрити важкодоступні ділянки поверхні, а й вивчити підземні печери, недоступні для звичайних марсоходів.
Спочатку Земля, потім Марс
Вчені наголошують, що на поточному етапі технології не готові до відправки на Червону планету. Усі розроблювані системи — і навігаційний модуль, і SkyCAM, і координаційний софт для рою — спершу інтегрують у наземні робототехнічні платформи та багаторазово тестують в аналогових умовах. Лише після успішного проходження польових випробувань, включаючи місію AMADEE-27 у Португалії, розробники планують перехід до марсіанської конфігурації. Такий поетапний підхід дозволяє мінімізувати ризики та відлагодити алгоритми в умовах, де апарат можна оперативно відновити або замінити.
Проєкт демонструє зсув у парадигмі марсіанської робототехніки: від поодиноких марсоходів з телеуправлінням — до автономних гетерогенних роїв, здатних координувати дії без постійного контакту із Землею. Якщо навігаційна система Дітля та обсерваторія Каяла покажуть очікувані результати у польових випробуваннях 2027 року, це стане однією з ключових технологічних цеглинок для майбутніх експедицій у долину Марінера.