Стартап Rendezvous Robotics оголосив про залучення 20 мільйонів доларів інвестицій на розробку принципово нового класу космічних апаратів, здатних змінювати геометрію конструкції безпосередньо на орбіті. Перший повноцінний запуск демонстраційної місії у відкритому космосі заплановано не раніше квітня 2028 року. Про це повідомляє РБК-Україна з посиланням на дані самої компанії.
Проблема, яку вирішує стартап
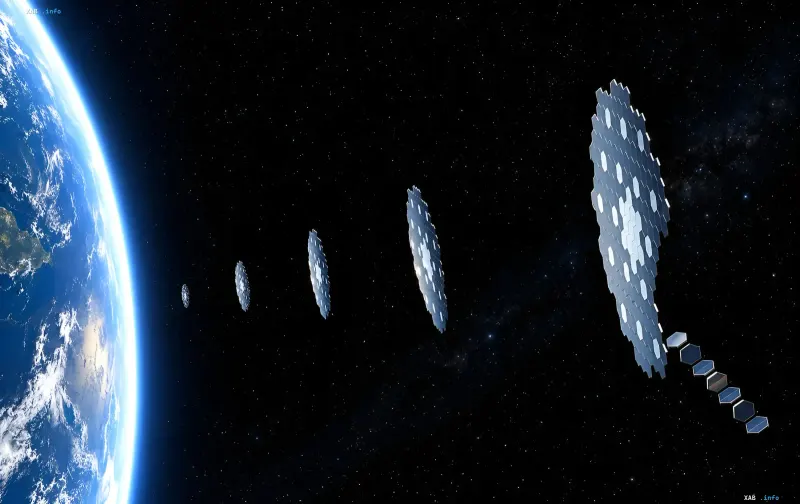
Сучасна космічна інженерія впирається у жорстке фізичне обмеження: габарити корисної навантаження визначаються внутрішнім об'ємом обтічника ракети-носія. Інженерам доводиться буквально втискати антени, сонячні панелі та наукову апаратуру в обмежений простір, жертвуючи розмірами і, як наслідок, продуктивністю ключових систем. Rendezvous Robotics пропонує кардинально інший підхід — запускати апарат у вигляді семи незалежних модулів-плит, кожна з яких оснащена власними системами маневрування. У космосі модулі самостійно синхронізують рухи, з'єднуються одне з одним і формують кінцеву структуру, габарити якої можуть значно перевищувати розміри будь-якого окремого елемента і, відповідно, обтічник носія.
Технологічна основа: від MIT до орбіти
В основі проєкту лежить концепт модульного самозбору TESSERAE, розроблений Аріель Екблау в Массачусетському технологічному інституті. Екблау згодом заснувала Aurelia Institute, а потім стала співзасновником Rendezvous Robotics, щоб перевести лабораторні прототипи у статус повноцінної космічної архітектури. Важливо, що попередні версії TESSERAE вже проходили реальні випробування: система була протестована на суборбітальній ракеті New Shepard компанії Blue Origin, а також під час двох місій на борту Міжнародної космічної станції. Це означає, що ключові механізми електромагнітного актування та рухливості плит уже мають підтверджену працездатність в умовах невагомості й мікрогравітації.
Інженерний виклик реконфігурації
За оцінкою команди, найскладнішим завданням є саме процес реконфігурації: усі сім елементів повинні з високою точністю синхронізувати траєкторії, здійснити фізичне з'єднання, а потім за необхідності розділитися і зібратися у нову конфігурацію — все це в умовах низької навколоземної орбіти без будь-якого зовнішнього втручання. Керівник компанії Джо Лендон наголошує, що реалізація технології відкриє шлях до створення космічних апаратів із генерацією енергії на рівні мегаватів та надпотужними системами зв'язку, які неможливо вмістити у традиційний обтічник.
Хронологія найближчих випробувань
Команда вже розпланувала серію тестів на найближчі місяці. У листопаді 2026 року пройдуть параболічні польоти, під час яких буде перевірена робота систем електромагнітного актування та рухливість окремих плит. У грудні на борту МКС планується збірка тривимірної структури з 32 модулів п'ятого покоління — це стане завершальним етапом початкової дослідної програми. Повноцінна демонстраційна місія у відкритому космосі, в рамках якої буде продемонстрована повна реконфігурація апарата, призначена не раніше квітня 2028 року.
Стратегічний контекст
Залучення 20 мільйонів доларів на ранній стадії розробки модульних орбітальних платформ підкреслює зростаючий інтерес інвесторів до технологій, здатних зняти фундаментальне обмеження ракетної логістики. Якщо технологія Rendezvous Robotics буде доведена до промислового застосування, це змінить архітектуру майбутніх орбітальних станцій, телескопів та енергетичних установок, дозволяючи нарощувати габарити конструкції без збільшення маси та вартості запуску.