Das Startup Rendezvous Robotics hat den Abschluss einer Finanzierungsrunde über 20 Millionen Dollar zur Entwicklung einer völlig neuen Klasse von Raumfahrzeugen bekannt gegeben, die ihre geometrische Struktur direkt im Orbit verändern können. Der erste vollwertige Testflug im freien Weltraum ist für frühestens April 2028 geplant. Das berichtet das Unternehmen selbst.
Das Problem, das das Startup löst
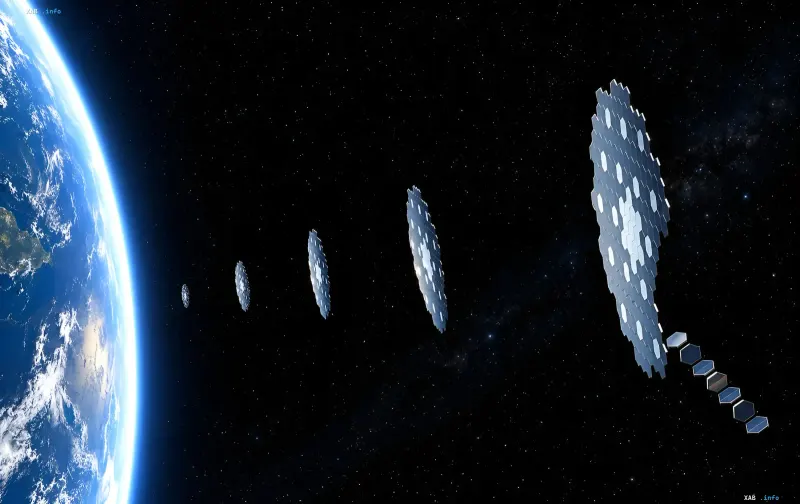
Die moderne Raumfahrttechnik stößt an eine starre physikalische Grenze: Die Abmessungen der Nutzlast werden durch das Innenvolumen der Trägerraketenverkleidung bestimmt. Ingenieure müssen Antennen, Solarpaneele und wissenschaftliche Instrumente buchstäblich in einen begrenzten Raum pressen und dabei Größe und folglich die Leistung der Hauptsysteme opfern. Rendezvous Robotics schlägt einen radikal anderen Ansatz vor – den Start des Raumfahrzeugs als sieben unabhängige Plattenmodule, von denen jedes mit eigenen Manövriersystemen ausgestattet ist. Im All synchronisieren die Module ihre Bewegungen selbstständig, verbinden sich miteinander und bilden eine Endstruktur, deren Abmessungen die Maße jedes einzelnen Elements und damit die Nutzlastverkleidung der Rakete erheblich überschreiten können.
Technologische Grundlage: Vom MIT in den Orbit
Im Zentrum des Projekts steht das Konzept der modularen Selbstmontage TESSERAE, das von Ariel Ekblaw am Massachusetts Institute of Technology (MIT) entwickelt wurde. Ekblaw gründete später das Aurelia Institute und war Mitbegründerin von Rendezvous Robotics, um Laborprototypen in eine vollwertige Raumfahrtarchitektur zu überführen. Wichtig ist, dass frühere Versionen von TESSERAE bereits reale Tests durchlaufen haben: Das System wurde auf der suborbitalen Rakete New Shepard von Blue Origin sowie bei zwei Missionen an Bord der Internationalen Raumstation (ISS) getestet. Dies bedeutet, dass die Schlüsselmechanismen der elektromagnetischen Betätigung und der Beweglichkeit der Platten ihre Funktionsfähigkeit unter Schwerelosigkeits- und Mikrogravitationsbedingungen bereits bewiesen haben.
Die ingenieurtechnische Herausforderung der Rekonfiguration
Nach Einschätzung des Teams ist die Rekonfiguration selbst die schwierigste Aufgabe: Alle sieben Elemente müssen ihre Flugbahnen mit hoher Präzision synchronisieren, eine physische Verbindung herstellen und sich bei Bedarf trennen und zu einer neuen Konfiguration zusammenfügen – und das alles in einer niedrigen Erdumlaufbahn ohne jeglichen externen Eingriff. Unternehmensleiter Joe Landon betont, dass die Umsetzung dieser Technologie den Weg für Raumfahrzeuge mit Megawatt-Stromerzeugung und leistungsstarken Kommunikationssystemen ebnet, die in eine herkömmliche Raketenverkleidung nicht hineinpassen.
Zeitplan der kommenden Tests
Das Team hat bereits eine Reihe von Tests für die nächsten Monate geplant. Im November 2026 finden Parabelflüge statt, bei denen die elektromagnetischen Betätigungssysteme und die Beweglichkeit der einzelnen Platten getestet werden. Im Dezember ist an Bord der ISS die Montage einer dreidimensionalen Struktur aus 32 Modulen der fünften Generation geplant – dies wird die letzte Etappe des anfänglichen Versuchsprogramms sein. Eine vollwertige Demonstrationsmission im freien Weltraum, bei der die vollständige Rekonfiguration des Raumfahrzeugs gezeigt wird, ist für frühestens April 2028 angesetzt.
Strategischer Kontext
Die Einwerbung von 20 Millionen Dollar in einer frühen Entwicklungsphase modularer Orbitalplattformen unterstreicht das wachsende Interesse von Investoren an Technologien, die die grundlegenden Einschränkungen der Raketenlogistik beseitigen können. Wenn die Technologie von Rendezvous Robotics zur industriellen Anwendungsreife geführt wird, wird dies die Architektur zukünftiger Orbitalstationen, Teleskope und Kraftwerke verändern und eine Vergrößerung der Konstruktionsmaße ohne Erhöhung von Masse und Startkosten ermöglichen.